
智能伺服电动葫芦
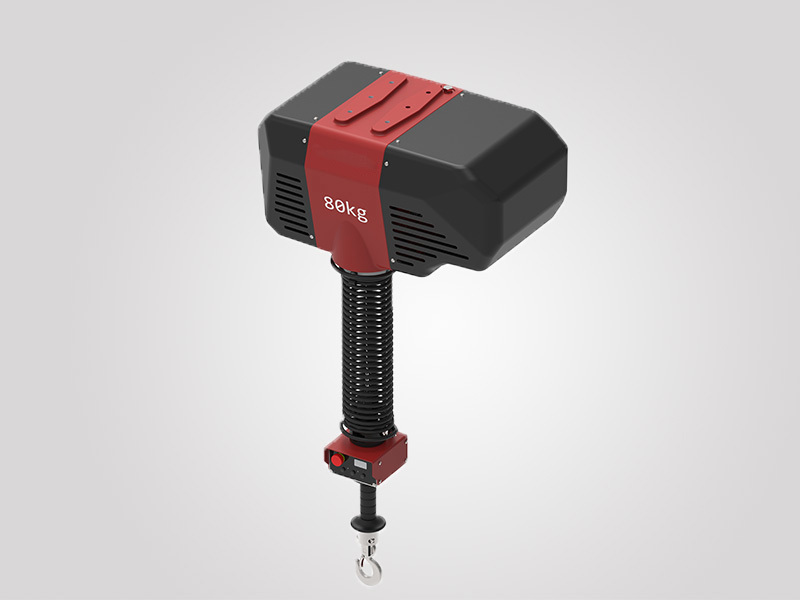
智能伺服电动葫芦是由伺服驱动器、伺服电机、行星减速机、传感器及相关结构件等组成并由微处理器控制,符合人体工程学的物料搬运设备。它具有易操作、精度高、智能化、速度可控及安全可靠等特点,响应速度快、工作级别高,可达到M5及以上。
安全可靠
制作精良
设计定制
制作精良
分类:
咨询电话
产品介绍
智能伺服电动葫芦是由伺服驱动器、伺服电机、行星减速机、传感器及相关结构件等组成并由微处理器控制,符合人体工程学的物料搬运设备。它具有易操作、精度高、智能化、速度可控及安全可靠等特点,响应速度快、工作级别高,可达到M5及以上。
电动葫芦的取物装置可配套吊具、夹具、吸盘,控制可配套同轴压力手柄、同轴滑动手柄、全触控手柄、无级变速手柄、无线遥控器等。可以根据各种不同的使用工况,通过扩展口设置多种功能实现定制服务。
智能伺服电动葫芦操作灵活便捷、效率更高,平衡模式更是随心所欲,多模式切换自如,无需任何调整。
产品特点
(1)自如的速度控制
可按照操作人员选择的速度移动,可快可慢。从而非常适用于负载循环搬运的操作工况。
(2)平衡模式
设备配置多种用途的平衡模式,双手把持载荷,轻微用力,就可以操控载荷在有效行程内上下运动并实现精确定位。
(3)防反弹技术
该技术可以在载荷重量突然发生变化,保证设备不发生偏移或反弹,从而减少潜在的严重伤害事故发生。
(4)断电保护技术
在发生断电故障同时,载荷被制动并锁定在原位。
(5)防误操作功能
控制手柄内置光电传感器,除非操作人员进行操作,否则传感器将限制设备运行。
(6)人机工程设置
设备具有面向用户的可编程界面应用技术,用户可以根据实际的使用状况设置高低速转换位置、上下软限位、速度百分比等能够设置最符合员工操作的高度。
智能伺服电动葫芦的操作方式有手动模式、悬浮模式和外挂手柄等。
a 手动模式:只有用户握住手柄或按压外挂手柄按钮时设备才会处于手动状态,手柄会感知操作者手的发力方向和大小,做出相应的速度和方向调整,力的大小决定了设备的速度。
b 悬浮模式:当用户通过按钮调整为“悬浮模式”时,负载的上下运动就不需要再操作手柄了,只需手持负载即可上下运动。
c 外挂手柄是选配件,一般不与同轴手柄同时存在。手柄上有两个按键,分别控制设备上下运动,与传统设备的按键不同的是,该按键可根据按下去的距离控制设备运行的速度,实现无极变速。
葫芦标准配置有软限位功能,该功能能够轻松实现定点上限位、下限位、向下减速、向上减速及向上速度恢复5种功能。限位点可快速设置和清除,能有效帮助实现安全生产辅助控制。
性能参数
起重量:80kg~600kg
最大起升速度(手握模式):7.5m/min~40m/min(空载),6.8m/min~30m/min(满载)
最大起升速度(悬浮模式):6.75m/min~36m/min(空载),6.08m/min~27m/min(满载)
起升高度:1.75m~3.5m
额定功率:0.75kW~2kW
噪音:≤60dB
关键词:
智能伺服电动葫芦
工厂视频
公司位于辽宁省开原市经济开发区,占地面积360亩,总投资6亿元,现有各类生产检测设备200余台套。拥有中、高级管理及技术人员100余人,具备独立完成产品设计及生产制造能力。完善的质量管理体系、规范的管理制度及合理化的人才引进方案,是生产制作高质量产品、提供周到售后服务的前提与保障。


合作伙伴


资质荣誉


相关产品
产品咨询
让世界轻松起来
联系信息
总部:024-79682808/024-79682888/024-79681666
邮箱:info@huayuancrane.com
总公司地址:辽宁省铁岭市开原市铁西北街83号
长垣分公司地址:河南省新乡市长垣市宏力大道212号

